Articles

Méthode de Jacobi (vibrations)

Image
Application de la méthode de Jacobi pour trouver les valeurs et vecteurs propres d'un système à plusieurs degrés de liberté en appliquant des rotations successives.

Méthode de déflation

Image
Application de la méthode de déflation et de la puissance itérée pour trouver les modes supérieurs

Méthode de la puissance itérée

Image
Méthode de la puissance itérée pour obtenir la première valeur propre et le premier vecteur propre d'un système à plusieurs degrés de liberté.

Quotient de Rayleigh d'un système à plusieurs degrés de liberté

Image
Quotient de Rayleigh d'un système à plusieurs degrés de liberté

Matrice flexibilité d'un système à 3 degrés de liberté par la méthode de...

Image
L'objectif est de trouver la matrice de flexibilité par la méthode des coefficients d'influence et sans inverser la matrice raideurs.

Méthode de Stodola

Image
La méthode de Stodola permet d'obtenir soit la première ou la dernière valeur propre d'un système à N degrés de liberté. Dans cette vidéo, la méthode de Stodola est appliquée sur Excel.  

Matrice des raideurs d'un système à 3 degrés de liberté par la méthode des coefficients d'influence

Image
 Comment obtenir la matrice des raideurs d'un système à trois degrés de liberté ?

Système masse ressort excité par la base

Image
  Examen 2021-2022, exercice 3: L'instrument représenté sur la figure a une masse de 43 kg et est monté sur quatre ressorts identiques de raideur chacun 7.2 KN/m. Le mouvement du sol est harmonique. Q1 Calculer la fréquence propre du système (en Hz) Q2 Si l'amplitude de vibration verticale de la base est de xB = 0.10 mm, calculer la plage de fréquences (en Hz) de la base à éviter pour que le déplacement de l’instrument ne dépasse pas 0.15 mm. Q3 Quand la fréquence d’excitation se trouve dans l’intervalle calculé, serait-il bénéfique ou pas d’ajouter un amortisseur ? (Pour argumenter vous n’avez pas besoin de développer des calculs laborieux) Q4 Un ingénieur a posé un autre instrument de masse 17 Kg sur le premier. Quelle est la conséquence sur la gamme de fréquence calculée précédemment ?

Système masse ressort sollicité par un déplacement harmonique imposé

Image
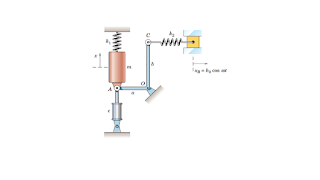
  Examen 2021-2022, Exercice 2 Enoncé : Un système mécanique est composé d’une masse m qui se déplace verticalement, d’un ressort de raideur k1 et d’un amortisseur de coefficient c. Le système est excité par une force au point A due à un mouvement harmonique imposé à l’extrémité droite du ressort de raideur k2. Les tiges OA et OC sont sans masses, articulées au point O et elles sont toujours perpendiculaires. Le déplacement de la masse est mesuré par rapport à la position d’équilibre. En l’absence du mouvement imposé (dans ce cas la tige OA est horizontale et OC est verticale). On suppose de petites oscillations autour de la position d’équilibre.

Faire disparaitre le régime transitoire de la réponse d'un système masse ressort forcé

Image
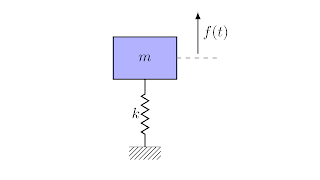
  Examen 2021-2021 de Vibrations. Exercice 1 Enoncé : Un système masse ressort (sans amortisseur) est sollicité par une force f(t) continue et dérivable. La solution particulière est notée xp(t) qui est de même nature que la force. f est aussi continue et dérivable. Trouver la condition sur les conditions initiales x0 et v0 pour que la solution transitoire n’apparaisse pas dans la solution totale.

Cylindre oscillant en roulement sans glissement

Image
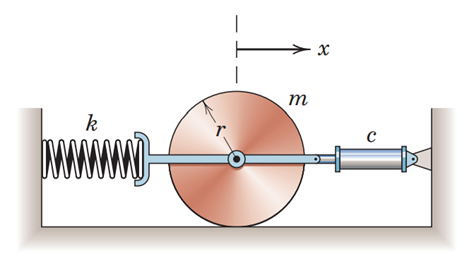
Examen de vibrations 2021-2022. Exercice 4 Un cylindre de masse 50 Kg est entrain de rouler sans glisser sur le sol. Il est aussi lié à gauche à un ressort de raideur 75 N/m et à droite à un amortisseur de constante 10 N s/m. Le rayon du cylindre est r=0.5 m. Rappel : Le moment d’inertie d’un cylindre par rapport à l’axe passant par son centre est J=(mr^2)/2. 1 Dans un premier temps on ne tient pas compte de la présence de l’amortisseur. Trouver l’équation de mouvement à partir de l’énergie cinétique et potentielle du système. 2 Ajouter la force due à l’amortisseur en reprenant le terme dû au ressort et en remplaçant k par c et x par dx/dt 3 Retrouver la même équation de mouvement en appliquant le PFD (incluant aussi l’effet de l’amortisseur) 4 Trouver la pulsation propre wn en fonction de k et m, le taux d’amortissement zeta en fonction de c, m et wn et la pulsation amortie wd en fonction de wn et zeta. 5 A l’instant t=0, le cylindre est écarté de sa position d’équilibre de x0=-0.2 m...

Analyse d'accélérations du mécanisme du moteur d'Andrew

Image
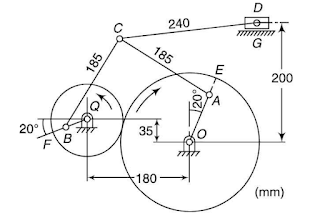
  Analyse d’accélérations  Pour cet exercice les vitesses des différentes barres sont : w2=10.47 rd/s, w3=21.53 rd/s, w4=0.95 rd/s, w5=4.26 rd/s et w7=4.18 rd/s. L’accélération du point A est donnée (vitesse w2 constante). 1. Trouver graphiquement l’accélération du point B 2. Trouver graphiquement l’accélération du point C 3. Trouver graphiquement l’accélération du point D 4. Trouver l’accélération angulaire a5 5. Trouver l’accélération angulaire a7 6. Trouver l’accélération angulaire a4

Analyse de vitesses du mécanisme du moteur d'Andrew en utilisant les CIRs

Image
  Dans cette vidéo, les CIRs sont déterminés et utilisés pour trouver les vitesses des articulations B, C et D. Puis les vitesses de rotation sont trouvées.

Analyse de vitesses du mécanisme du moteur d'Andrew par équiprojectivité

Image
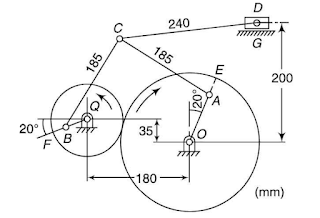
  On utilise la propriété de l'équiprojectivité de vitesses pour déterminer les vitesses linéaires des articulations ainsi que les vitesses angulaires des différentes barres. La manivelle OA tourne à la vitesse de 100 tr/mn. On demande de trouver: La vitesse angulaire de la barre QB La vitesse du point B La vitesse du point C La vitesse du point D La vitesse angulaire de la barre BC La vitesse angulaire de la barre AC La vitesse angulaire de la barre CD Le problème résolu sut Geogebra

Analyse de vitesses du mécanisme du moteur d'Andrew en utilisant les polygones de vitesses

Image
  On utilise la méthode des polygones de vitesses pour déterminer les vitesses linéaires des articulations ainsi que les vitesses angulaires des différentes barres. La manivelle OA tourne à la vitesse de 100 tr/mn. On demande de trouver: La vitesse angulaire de la barre QB La vitesse du point B La vitesse du point C La vitesse du point D La vitesse angulaire de la barre BC La vitesse angulaire de la barre AC La vitesse angulaire de la barre CD Le problème est résolu sur Geogebra

Animation du mécanisme du moteur d'Andrew

Image
  L'énoncé du mécanisme dans le livre "Theory of machines" Par S S Rattan page 52 La manivelle tourne à une vitesse de 100 tr/mn. Dans cette vidéo, je montre comment animer le mécanisme du moteur d'Anrew sur Geogebra

Vérifier un lien douteux sans l'ouvrir

Image
Situation : J'ai reçu un mail contenant un lien douteux vers un fichier. Je n'ai pas voulu télécharger le fichier sur ma machine et après utiliser mon antivirus pour le scanner. Le risque serait que l'antivirus n'aie pas encore la signature d'un potentiel malware. J'ai alors chercher un scanner online. Le lien pointe sur un fichier zip sur kinrealestate.com.au (Pour des raisons de sécurité le lien complet vers le fichier zip a été caché). Le mail semble provenir de olaga.it et le lien pointe sur kinrealestate.com.au. L'objet fait allusion à une réponse (Re: Zoom). On a plus de chance de tomber dans le piège quand on pense qu'il s'agit d'une réponse à un mail que nous avons envoyé. Solution : Virustotal www.virustotal.com/ propose un scanner multi-engins online pour les fichiers douteux et pour les liens Après soumission de l'URL, deux moteurs ont détectés qu'il s'agisse bien d'un malware.

Erreur ERR_HTTP2_PROTOCOL_ERROR

Image
 Problème: Quand on accède à certain sites web on obtient l'erreur  ERR_HTTP2_PROTOCOL_ERROR. . Une fois l'antivirus est désactivé l'erreur disparait. Solution: Accéder aux paramètres de Kaspersky Endpoint Security (petite roue dentée en bas à gauche) Cliquer sur Paramètres du réseau Cliquer sur Adresses de Confiance Cliquer sur +Ajouter Taper le nom du domaine puis valider en cliquant sur le bouton Ajouter Enregistrer la modification Sauvegarder la configuration Rafraichir la page. Le problème devrait disparaitre

Synthèse d'un mécanisme à six barre

Image
Exercice 5 : Synthèse On voudrait synthétiser un mécanisme à quatre barres qui permet le déplacement de la cuve montrée sur la figure suivante. Trouver le mécanisme à quatre barres tel que le coupler coïncide pendant son mouvement avec les trois positions indiquées. La synthèse devient un problème très simple à résoudre quand les points Ai et Bi sont les articulations mobiles et non des points quelconques du coupler. Pour limiter le mouvement du mécanisme trouvé, on ajoute un dièdre de façon à ce que les positions 1 et 3 soient les positions extrêmes et que le temps de parcours dans les deux sens est le même. Procédure : On cherche le centre O2 du cercle qui passe par A1, A2 et A3 (intersection des médiatrices de A1A2 et A1A3 ). Puis on cherche le centre O4 du cercle qui passe par B1, B2 et B3 (intersection des médiatrices de B1B2 et B1B3). On obtient un mécanisme à quatre barres de type double crank. Pour limiter son mouvement entre les positions extrêmes 1 et 3, on a...

Analyse d'accélérations d'un mécanisme à barres

Image
Exercice 4 : Analyse d’accélérations (6 points) Pour cet exercice les vitesses des différentes barres sont : w2=42 rd/s, w3=17 rd/s, w4=36 rd/s et w5=14 rd/s. L’accélération du point A est donnée sur la figure suivante. 1. Trouver graphiquement l’accélération du point B 2. En déduire l’accélération angulaire a3 3. Trouver graphiquement l’accélération du point C 4. Trouver graphiquement l’accélération du point D 5. Trouver l’expression de l’accélération angulaire de la barre 5 CD 6. Trouver l’expression de l’accélération angulaire de la barre tertiaire 4 O2BC Procédure : 1. A et B sont sur la même barre 3. AB=AA+ABA=ABn+Abt+ABAn+ABAt. ABAn=ABw3^2 (La composante normale de l’accélération de B/A dirigée de B vers A) ABAt composante tangentielle de l’accélération de B/A est perpendiculaire à AB ABn=O2B w4^2 (Composante normale de B dirigée de B vers O2) ABt composante tangentielle de l’accélération de B est perpendiculaire à O2B AA ...